Sambungan robot beroperasi di bawah kombinasi kendala yang unik. Mereka harus ringan, namun cukup kaku untuk menahan defleksi di bawah beban. Mereka harus berputar dengan presisi tingkat mikron, namun bertahan ribuan siklus per hari. Dan mereka harus menangani beban radial, aksial, dan momen secara bersamaan, seringkali dalam ukuran tapak yang tidak lebih besar dari beberapa sentimeter. Di dapatkan Bantalan RB2508 memasuki gambar.
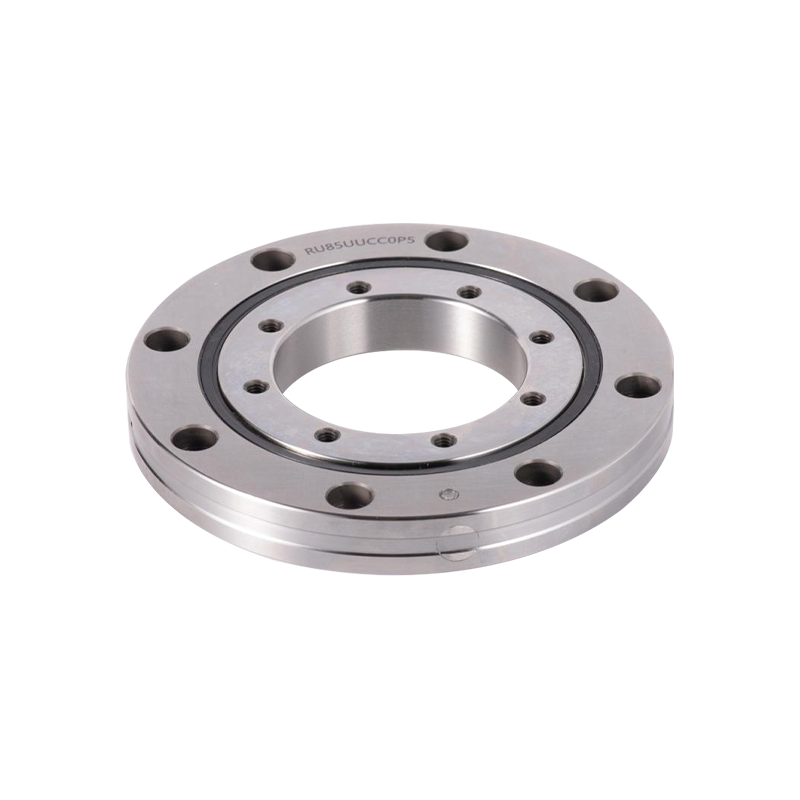
Sebagai bantalan rol bersilangan berpenampang tipis berukuran lubang 25mm, diameter luar 41mm, dan lebar hanya 8mm, RB2508 dirancang untuk aplikasi dengan kepadatan tinggi dan taruhan tinggi seperti ini. Ini bukan sekadar sebuah komponen; itu adalah keputusan desain yang mempengaruhi kemampuan robot, perilaku termal, dan interval perawatan. Artikel ini membahas alasan teknis di balik RB2508, keunggulan strukturalnya, kriteria pemilihan, dan cara meluncurkannya untuk integrasi lengan robot.
Pada penyambungan robot, bantalan bukanlah bagian yang pasif. Ini mendefinisikan rantai kekakuan dan secara langsung mempengaruhi keakuratan posisi absolut.
Sambungan robot tradisional sering kali mengandalkan kombinasi bantalan bola dalam alur, pasangan kontak sudut, atau bantalan rol tirus. Masing-masing menangani beban terbatas dengan baik, namun memerlukan penyesuaian pramuat yang cermat dan mengonsumsi lebih banyak ruang aksial. RB2508 mengambil jalur yang berbeda.
Pada bantalan rol bersilang, silinder rol disusun dengan interval 90 derajat dalam alur berbentuk V. Orientasi ini memungkinkan bantalan tunggal menyerap beban radial, aksial beban kedua arah, dan beban momen miring secara bersamaan. Untuk penyambungan robot, hal ini berarti desain perumahan yang lebih sederhana, komponen yang lebih sedikit, dan tumpukan aksial yang lebih pendek.
RB2508 menggunakan cincin luar terpisah dan cincin dalam satu bagian. Konfigurasi ini sangat cocok ketika akurasi putaran cincin bagian dalam sangat penting, yang umum terjadi pada sambungan robot di mana cincin bagian dalam terhubung ke flensa keluaran atau penggerak harmonik. Cincin bagian luar yang terpisah memungkinkan penyesuaian pramuat selama perakitan, sedangkan cincin bagian dalam yang tidak terpisahkan menjaga kebulatan dan kekakuan.
Dengan lubang 25mm dan lebar 8mm, RB2508 tergolong bantalan berpenampang tipis. Bantalan berpenampang tipis rentan terhadap pendinginan jika ditangani atau dipasang dengan tidak benar, namun jika ditopang dengan benar, bantalan tersebut menawarkan rasio kekakuan terhadap berat yang sangat baik. Tata letak roller bersilang mengkompensasi pengurangan ketebalan dinding dengan mendistribusikan beban ke lebih banyak elemen rolling.
Sebelum mengintegrasikan RB2508 ke dalam sambungan robot, para insinyur harus meninjau dimensi inti dan peringkat bebannya. Tabel di bawah merangkum parameter penting.
| Parameter | Nilai |
|---|---|
| Diameter lubang (d) | 25 mm |
| Diameter luar (D) | 41mm |
| Lebaran (B) | 8 mm |
| Diameter lingkaran pitch roller (dp) | 32mm |
| Bahu lingkar dalam (ds) | 28,5mm |
| Lingkar luar bahu (Dh) | 35,5mm |
| Peringkat beban dinamis dasar (C) | 3,63 kN |
| Peringkat beban statistik dasar (C0) | 3,83 kN |
| Berat | Sekitar 0,05kg |
RB2508 sering kali ditentukan dengan sufiks yang mendefinisikan kesesuaian, jarak bebas, dan presisi. Kombinasi umum meliputi:
Misalnya, RB2508UUCC0P5 menunjukkan bantalan bersegel ganda dan dimuat sebelumnya dengan presisi P5. Pemilihan jarak bebas atau tingkat presisi yang salah dapat menyebabkan beban yang berlebihan, timbulnya panas, atau kekakuan yang tidak memadai pada putaran kendali robot.
Bantalan berpenampang tipis sensitif terhadap distorsi yang disebabkan oleh pemasangan. Jika housing atau bahu poros tidak dikerjakan dengan keraton dan tegak lurus yang benar, raceway dapat berubah bentuk, menyebabkan riak torsi dan kelelahan dini. Ini bukan merupakan cacat pada bantalan; ini adalah persyaratan tingkat sistem. Insinyur harus memverifikasi toleransi perumahan dan mempertimbangkan untuk menggunakan prosedur pemasangan yang terkendali.
RB2508 banyak digunakan pada sambungan robot industri, sumbu putar, dan penentuan posisi presisi. Kemampuannya untuk membawa beban gabungan dalam wadah yang kompak membuatnya cocok untuk robot kolaboratif, senjata SCARA, dan end-effector yang membutuhkan ruang yang sangat mahal.
Pada sambungan robot, runout aksial dan radial secara langsung mempengaruhi akurasi titik pusat pahat. Bantalan peran bersilangan dengan toleransi pembatasan meminimalkan penyimpangan ini, memungkinkan pengontrol mempertahankan kemampuan berulang selama jutaan siklus. Varian CC0 yang dimuat sebelumnya sering kali dipilih karena alasan ini, karena varian ini menghilangkan jarak internal dan meningkatkan kekakuan sambungan yang efektif.
Sambungan robot jarang mengalami beban konstan. Mereka sering mengalami start, stop, dan perubahan muatan. Elemen geometri rolling RB2508 mendistribusikan tegangan kontak ke area yang lebih luas dibandingkan bantalan bola dengan ukuran serupa, sehingga dapat memperpanjang umur kelelahan dalam kondisi berosilasi atau beban variabel. Meskipun penyebaran masa pakai yang tepat bergantung pada spektrum beban tertentu, keuntungan mendasar terletak pada kontak garis rol silinder versus kontak titik bola.
Aplikasi Khas:
Harga untuk RB2508 bergantung pada beberapa faktor: tingkat presisi (P5, P4, P2), jarak bebas atau pramuat (C0, CC0), opsi penerimaan (UU atau terbuka), dan kuantitas pesanan. Karena variabel-variabel ini mempengaruhi biaya produksi dan waktu tunggu, daftar harga umum jarang yang akurat.
Untuk menerima kutipan yang bermakna, siapkan informasi berikut:
Pemasok dengan dukungan teknik juga dapat membantu dengan dimensi non-standar, pramuat khusus, dan panduan pemasangan. Saat menawarkan pemasok, tanyakan apakah mereka dapat menyediakan model 3D, gambar dimensi, dan konsultasi teknis untuk desain sambungan tertentu.
Peringkat beban dinamis dasar (C) adalah 3,63 kN, dan peringkat beban statistik dasar (C0) adalah 3,83 kN.
Secara dimensi, bantalan ini dapat ditukar dengan bantalan rol bersilangan 25x41x8 mm lainnya. Namun, tingkat presisi, jarak bebas, dan desain internal dapat bervariasi. Selalu verifikasi kode akhiran dan persyaratan kinerja sebelum substitusi.
Pastikan housing dan bahu poros rata dan tegak lurus. Jangan memaksakan bantalan selama perakitan, dan ikuti urutan pengencangan yang disarankan. Untuk bantalan berpenampang tipis, distorsi pemasangan merupakan penyebab umum hilangnya akurasi.
Banyak supplier yang menawarkan file LANGKAH 3D dan gambar 2D berdasarkan permintaan. Ini berguna untuk integrasi ke dalam desain sambungan robot dan untuk memverifikasi konsensus sebelum memesan.
Kategori Produk
Hubungi Kami

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

No.1, Jalan He Huan, Kota Huai Dai, Distrik Binhu, Kota Wuxi.
Siap untuk Memulai?
Hubungi Kami

Sekarang!

UKL BEARING